Driver Megatorque Motor EGC
Modello M-EGC-20ABE01 / Megatorque Motor ドライバ EGC / NSK (Sito ufficiale) / Riportato a pagina 2 del documento
Driver EtherCAT compatibile per il controllo di motori a azionamento diretto, con corrente nominale di 20 A. Supporta ingresso monofase e trifase da 200–240 VAC.
Ultima verifica: (data di verifica del contenuto sul documento di origine)
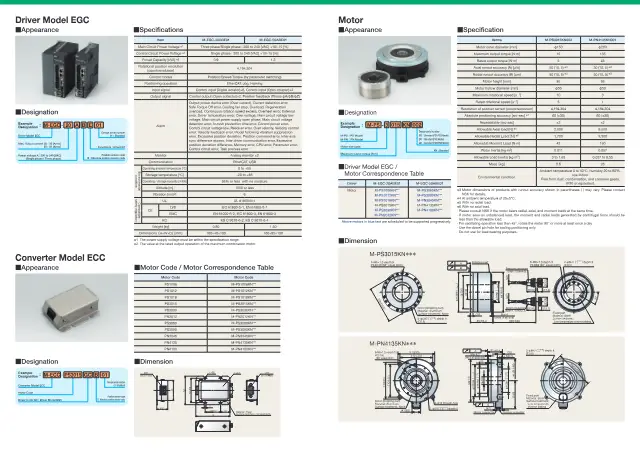
Immagine ridotta della pagina pertinente citata dal documento. Copyright di NSK.Richiedi la rimozione
Specifiche
| Corrente di uscita massima | 20 Arms |
|---|---|
| Tensione di alimentazione del circuito principale | 200 ~ 240 (monofase/trifase) VAC |
| Tensione di alimentazione del circuito di controllo | 200 ~ 240 (monofase) VAC |
| Capacità dell'alimentatore | 0.9 kVA |
| Risoluzione di rilevamento della posizione | 4,194,304 count/revolution |
| Temperatura ambiente di utilizzo | 0-55 ℃ |
| Massa | 0.80 kg |
| Dimensioni esterne (H×W×D) | 160×40×130 mm |
Confronto modelli Megatorque Motor ドライバ EGC
Confronta per specifiche 2 modelli della stessa serie.
| Modello | Tensione di alimentazione del circuito principale | Corrente di uscita massima | Risoluzione di rilevamento della posizione | Tensione di alimentazione del circuito di controllo | Capacità dell'alimentatore | Temperatura ambiente di utilizzo | Dimensioni esterne (H×W×D) | Massa |
|---|---|---|---|---|---|---|---|---|
| M-EGC-20ABE01 Questo prodotto | 200 ~ 240 (monofase/trifase) VAC | 20 Arms | 4,194,304 count/revolution | 200 ~ 240 (monofase) VAC | 0.9 kVA | 0-55 ℃ | 160×40×130 mm | 0.80 kg |
| M-EGC-50ABE01 | 200 ~ 240 (monofase/trifase) VAC | 50 Arms | 4,194,304 count/revolution | 200 ~ 240 (monofase) VAC | 1.3 kVA | 0-55 ℃ | 160×85×130 mm | 1.50 kg |
Come scegliere Servoazionamenti in CA
Aspetti da verificare nella scelta, con i valori di questo prodotto (M-EGC-20ABE01).
-
1. Verificare la potenza del motore abbinato
Il servoazionamento è disponibile in modelli differenziati per potenza del motore applicabile e la maggior parte è dedicata a specifiche serie di motori. Verificare che il tipo e la potenza di uscita del motore corrispondano alla tabella di combinazione. Per i modelli progettati specificamente, come quelli per motori a azionamento diretto, controllare anche la compatibilità di serie.
-
2. Adeguare il carico con corrente nominale e massima in uscita
Questo prodotto: Corrente di uscita massima 20 ArmsLa corrente di uscita nominale determina il funzionamento in continuo, mentre la corrente di uscita massima determina la coppia istantanea durante accelerazione e decelerazione. Per i prodotti elencati, la corrente di uscita massima varia da 20 a 50 Arms. Ricavare dal ciclo di funzionamento la coppia di picco e la coppia efficace richieste e verificare che entrambi i valori di corrente siano sufficienti.
-
3. Far corrispondere tensione e numero di fasi dell'alimentazione del circuito principale
Questo prodotto: Tensione di alimentazione del circuito principale 200 ~ 240 (monofase/trifase) VACLe specifiche di ingresso variano in base al modello, ad esempio monofase 200–240 V, trifase 200 V o tipi a bassa tensione DC 24 V/48 V. Verificare che tensione e numero di fasi dell'alimentazione dell'impianto corrispondano, oppure che il modello supporti sia il monofase sia il trifase, e controllare che la potenza disponibile sia sufficiente (per i prodotti elencati 0,9–1,3 kVA).
-
4. Verificare il protocollo di comunicazione superiore e il ciclo di comunicazione
I protocolli supportati, come EtherCAT, PROFINET o SV-NET, sono determinati per ciascun modello e devono essere gli stessi del controllore superiore. Per il sincronismo multiasse, verificare anche che il ciclo di comunicazione (ad esempio 250 µs o meno con PROFINET IRT) soddisfi il requisito del periodo di controllo.
-
5. Frequenza di ingresso e risoluzione per comando a impulsi
Quando il comando avviene tramite treno di impulsi, calcolare se la frequenza massima di ingresso (per i prodotti elencati 8–500 kHz) soddisfa la combinazione richiesta di velocità e risoluzione. La risoluzione di rilevamento della posizione dell'encoder (ad esempio 4.194.304 count/giro) influisce sulla precisione di posizionamento e sulla fluidità a bassa velocità.
-
6. Dimensioni nel quadro e funzioni di sicurezza
Per l'installazione nel quadro di controllo verificare le dimensioni esterne, la massa (per i prodotti elencati 0,8–21 kg) e la temperatura ambiente di esercizio. Per impianti che richiedono la conformità a norme di sicurezza, verificare anche la presenza della funzione Safe Torque Off (interruzione della coppia) e del filtro EMC integrato.
Questa guida è stata redatta dall'AI sulla base dei documenti e delle specifiche dei prodotti elencati.
Descrizione
Driver compatibile EtherCAT per il controllo di Megatorque Motor. Consente il controllo di posizione, velocità e coppia tramite commutazione dei parametri, con risoluzione di rilevamento della posizione di 4.194.304 conteggi/giro. Dotato di numerose funzioni di protezione, tra cui protezione da sovracorrente e sovraccarico.
Caratteristiche
- Compatibile con EtherCAT, consente il controllo integrato di più motori e il funzionamento sincronizzato ad alta velocità
- Risoluzione di rilevamento della posizione di 4.194.304 conteggi/giro
- Collegamento USB per la modifica e il salvataggio dei parametri
Applicazioni
- Apparecchiature per la produzione di semiconduttori
- Apparecchiature per l'ispezione di componenti elettronici
Domande frequenti
- Q. A quali alimentazioni può essere collegato il M-EGC-20ABE01?
- A. La tensione di alimentazione del circuito principale è 200–240 VAC (monofase/trifase), mentre la tensione di alimentazione del circuito di controllo è 200–240 VAC (monofase). La capacità di alimentazione è 0,9 kVA.
- Q. Quali sono i metodi di controllo e di comunicazione del M-EGC-20ABE01?
- A. Supporta EtherCAT e consente il controllo di posizione, velocità e coppia tramite commutazione dei parametri.
- Q. Qual è la risoluzione di rilevamento della posizione e la corrente massima di uscita del M-EGC-20ABE01?
- A. La risoluzione di rilevamento della posizione è 4.194.304 conteggi/giro e la corrente massima di uscita è 20 Arms.
- Q. Il M-EGC-20ABE01 può controllare più motori contemporaneamente?
- A. Sì, grazie al supporto EtherCAT, consente il controllo integrato di più motori e il funzionamento sincronizzato ad alta velocità.
- Q. Per quali applicazioni viene utilizzato il M-EGC-20ABE01?
- A. Viene impiegato in apparecchiature per la produzione di semiconduttori e in apparecchiature per l'ispezione di componenti elettronici.
Redatto dall'AI sulla base del contenuto dei documenti di origine.
Documenti di origine
Prodotti simili (altri produttori)
Prodotti Servoazionamenti in CA ordinati per affinità di specifiche e applicazioni.
-
Servoazionamenti in CA
Valigetta didattica SINAMICS S210
Sistema dimostrativo compatto per la formazione, che consente di illustrare e collaudare le funzioni dell'azionamento servo SINAMICS S210.
Siemens
-
Servoazionamenti in CA
SINAMICS S210 Servoazionamento
Servoazionamento monoasse per motori servo SIMOTICS S-1FK2. Disponibile per potenze da 0,1 a 0,75 kW, alimentazione 200–240 V 1AC, con collegamento PROFINET e connessione a un solo cavo.
Siemens
-
Servoazionamenti in CA
Driver servo CA serie TAD8810
Driver servo CA a bassa tensione, da abbinare ai motori della serie TBL-II e da controllare tramite comunicazione SV-NET.
Tamagawa Seiki Co., Ltd.
Altri prodotti di NSK
Vedi tutto →-
Servoazionamenti in CA
Driver EGC per Megatorque Motor
Modello: M-EGC-50ABE01
Driver con supporto EtherCAT per il controllo di motori a azionamento diretto, con corrente nominale di 50 A. Adatto a motori di grandi dimensioni.
NSK
-
Cuscinetti volventi
Cuscinetto per giroscopio
Cuscinetto a sfere di precisione di piccolo diametro per l'asse del rotore e l'asse del cardano dei giroscopi. Presenta una coppia di avviamento ridotta e una rotazione stabile, con gabbia e grasso studiati per contenere le variazioni.
NSK
-
Cuscinetti a rulli cilindrici
Cuscinetto RCC (cuscinetto a rulli cilindrici sigillato per boccole di veicoli ferroviari)
Cuscinetto a rulli cilindrici a doppia corona sigillato per boccole di veicoli ferroviari, dotato di tenute su entrambi i lati e lubrificato con grasso a lunga durata, per migliorare manutenibilità e affidabilità.
NSK
-
Cuscinetti con inserto
Cuscinetto a triplo labbro serie UC2 (per unità a cuscinetto a sfera con vite di fissaggio)
Cuscinetto a triplo labbro per unità a cuscinetto a sfera. I tre labbri di tenuta ne migliorano la resistenza a polvere e fango, prolungandone la durata e allungando gli intervalli di manutenzione.
NSK
-
Cuscinetti con inserto
Cuscinetto a triplo labbro REL2 (per unità cuscinetto a sfere con collare di bloccaggio excentrico)
Cuscinetto a triplo labbro per unità cuscinetto dotata di collare di bloccaggio excentrico. Elevata protezione da polvere e acqua e lunga durata.
NSK
-
Motori direct drive
Megatorque Motor PS Model
Motore a azionamento diretto che aziona il carico direttamente, senza ingranaggi o altri organi di trasmissione. Si utilizza in combinazione con l'unità driver EDD e sono disponibili più dimensioni con diametro esterno indicativamente compreso tra 100 e 300 mm.
NSK