Driver servo CA serie TAD8810
TAD8810 / Tamagawa Seiki Co., Ltd. (Sito ufficiale) / Riportato a pagina 20 del documento
Driver servo CA a bassa tensione, da abbinare ai motori della serie TBL-II e da controllare tramite comunicazione SV-NET.
Ultima verifica: (data di verifica del contenuto sul documento di origine)
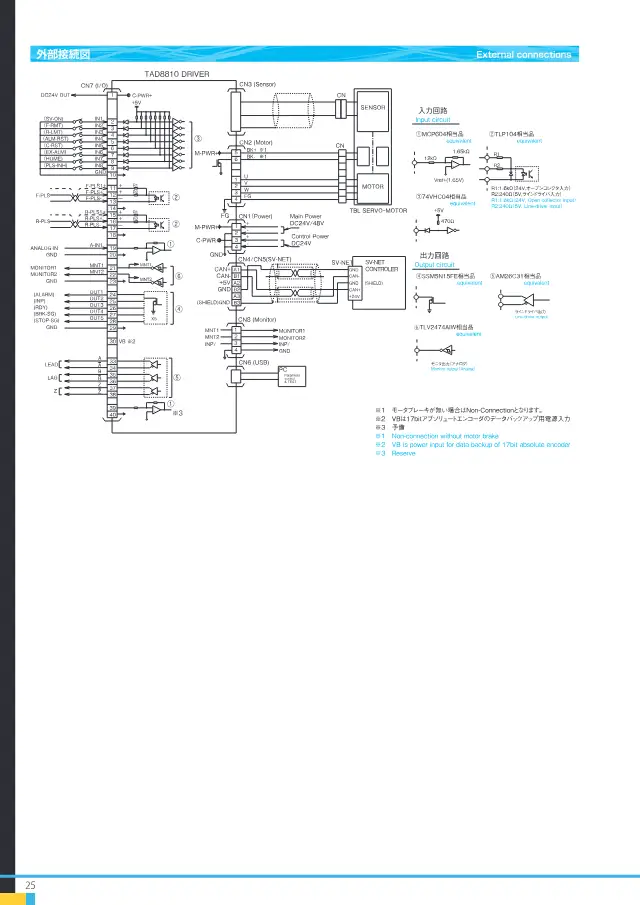
Immagine ridotta della pagina pertinente citata dal documento. Copyright di Tamagawa Seiki Co., Ltd..Richiedi la rimozione
Specifiche
| Tensione di alimentazione del circuito principale | DC24V±10% / DC48V±10% |
|---|---|
| Tensione di alimentazione del circuito di controllo | DC24V±10% |
| Temperatura ambiente di utilizzo | 0 ~ 40 ℃ |
| Umidità ambiente di utilizzo | ≤ 90 (senza condensa) %RH |
| Corrente di uscita nominale | 4 Arms |
| Frequenza di ingresso impulsi | 500 kHz |
| Ingresso di comando analogico | ±10 V |
| Risoluzione del comando | ±11 bit |
| Rapporto degli ingranaggi elettronici | 1 ~ 2^30 |
| Uscita monitor | 2 ch |
Come scegliere Servoazionamenti in CA
Aspetti da verificare nella scelta, con i valori di questo prodotto (Driver servo CA serie TAD8810).
-
1. Verificare la potenza del motore abbinato
Il servoazionamento è disponibile in modelli differenziati per potenza del motore applicabile e la maggior parte è dedicata a specifiche serie di motori. Verificare che il tipo e la potenza di uscita del motore corrispondano alla tabella di combinazione. Per i modelli progettati specificamente, come quelli per motori a azionamento diretto, controllare anche la compatibilità di serie.
-
2. Adeguare il carico con corrente nominale e massima in uscita
La corrente di uscita nominale determina il funzionamento in continuo, mentre la corrente di uscita massima determina la coppia istantanea durante accelerazione e decelerazione. Per i prodotti elencati, la corrente di uscita massima varia da 20 a 50 Arms. Ricavare dal ciclo di funzionamento la coppia di picco e la coppia efficace richieste e verificare che entrambi i valori di corrente siano sufficienti.
-
3. Far corrispondere tensione e numero di fasi dell'alimentazione del circuito principale
Questo prodotto: Tensione di alimentazione del circuito principale DC24V±10% / DC48V±10%Le specifiche di ingresso variano in base al modello, ad esempio monofase 200–240 V, trifase 200 V o tipi a bassa tensione DC 24 V/48 V. Verificare che tensione e numero di fasi dell'alimentazione dell'impianto corrispondano, oppure che il modello supporti sia il monofase sia il trifase, e controllare che la potenza disponibile sia sufficiente (per i prodotti elencati 0,9–1,3 kVA).
-
4. Verificare il protocollo di comunicazione superiore e il ciclo di comunicazione
I protocolli supportati, come EtherCAT, PROFINET o SV-NET, sono determinati per ciascun modello e devono essere gli stessi del controllore superiore. Per il sincronismo multiasse, verificare anche che il ciclo di comunicazione (ad esempio 250 µs o meno con PROFINET IRT) soddisfi il requisito del periodo di controllo.
-
5. Frequenza di ingresso e risoluzione per comando a impulsi
Questo prodotto: Frequenza di ingresso impulsi 500 kHzQuando il comando avviene tramite treno di impulsi, calcolare se la frequenza massima di ingresso (per i prodotti elencati 8–500 kHz) soddisfa la combinazione richiesta di velocità e risoluzione. La risoluzione di rilevamento della posizione dell'encoder (ad esempio 4.194.304 count/giro) influisce sulla precisione di posizionamento e sulla fluidità a bassa velocità.
-
6. Dimensioni nel quadro e funzioni di sicurezza
Per l'installazione nel quadro di controllo verificare le dimensioni esterne, la massa (per i prodotti elencati 0,8–21 kg) e la temperatura ambiente di esercizio. Per impianti che richiedono la conformità a norme di sicurezza, verificare anche la presenza della funzione Safe Torque Off (interruzione della coppia) e del filtro EMC integrato.
Questa guida è stata redatta dall'AI sulla base dei documenti e delle specifiche dei prodotti elencati.
Descrizione
Driver servo CA di tipo a montaggio su base, alimentato a DC24V o DC48V. Dispone di tre modalità di controllo (posizione, velocità e corrente) e adotta il metodo PWM a transistor con pilotaggio sinusoidale. I sensori selezionabili sono encoder a 17 bit o 23 bit oppure resolver brushless. I parametri si impostano tramite PC, con USB oppure SV-NET.
Caratteristiche
- Tipo a bassa tensione (alimentazione DC24V/DC48V)
- Compatibile con SV-NET
- Tre modalità di controllo: posizione, velocità e corrente
- 8 ingressi generici e 5 uscite generiche
- Memorizzazione fino a 8 registri storici di allarme
- Indicazione dello stato tramite LED bicolore
Applicazioni
- Macchine per la automazione di fabbrica (FA)
- Macchinari industriali
- Apparecchiature di assemblaggio
Domande frequenti
- Q. Quali sono le tensioni di alimentazione del driver TAD8810 Series?
- A. La tensione di alimentazione del circuito principale è DC24V ±10% o DC48V ±10%. La tensione di alimentazione del circuito di controllo è DC24V ±10%.
- Q. Con quali motori e sensori può essere utilizzato il driver TAD8810 Series?
- A. Può essere abbinato ai motori della serie TBL-II e controllato tramite comunicazione SV-NET. I sensori selezionabili sono encoder a 17 bit o 23 bit oppure resolver brushless.
- Q. Quali sono le modalità di controllo e le specifiche di ingresso/uscita del driver TAD8810 Series?
- A. Dispone di tre modalità di controllo: posizione, velocità e corrente. La frequenza di ingresso impulsi è 500 kHz e l'ingresso di comando analogico è ±10 V. Sono presenti 8 ingressi generici, 5 uscite generiche e 2 canali di uscita di monitoraggio.
- Q. Quali sono la corrente nominale di uscita e le condizioni ambientali di utilizzo del driver TAD8810 Series?
- A. La corrente nominale di uscita è 4 Arms. La temperatura ambiente di esercizio è 0–40 °C, mentre l'umidità relativa ambiente di esercizio è 90 o inferiore (senza condensa) %RH.
- Q. Come si impostano i parametri e come si visualizza lo stato del driver TAD8810 Series?
- A. I parametri si impostano tramite PC, con USB oppure SV-NET. Lo stato è indicato da un LED bicolore e la storia degli allarmi memorizza fino a 8 registrazioni.
Redatto dall'AI sulla base del contenuto dei documenti di origine.
Documenti di origine
- Catalogo TAD8810 Series AC Servo Driver 22 pagine Apri pagina 20
Prodotti simili (altri produttori)
Prodotti Servoazionamenti in CA ordinati per affinità di specifiche e applicazioni.
-
Servoazionamenti in CA
SINAMICS S210 Servoazionamento
Servoazionamento monoasse per motori servo SIMOTICS S-1FK2. Disponibile per potenze da 0,1 a 0,75 kW, alimentazione 200–240 V 1AC, con collegamento PROFINET e connessione a un solo cavo.
Siemens
-
Servoazionamenti in CA
Driver Megatorque Motor EGC
Modello: M-EGC-20ABE01
Driver EtherCAT compatibile per il controllo di motori a azionamento diretto, con corrente nominale di 20 A. Supporta ingresso monofase e trifase da 200–240 VAC.
NSK
-
Servoazionamenti in CA
Driver EGC per Megatorque Motor
Modello: M-EGC-50ABE01
Driver con supporto EtherCAT per il controllo di motori a azionamento diretto, con corrente nominale di 50 A. Adatto a motori di grandi dimensioni.
NSK
-
Servoazionamenti in CA
Servoazionamento SINAMICS S210
Modello: 6SL3070-0AA00-0AG0
Servoazionamento AC/AC monoasse per fascia media, con alimentazione monofase da 200–240 V. Supporta PROFINET e integra la funzione Safety Integrated.
Siemens