UXiMO ประเภทเกียร์เฮด
UXiMO / บริษัท นิสเซอิ จำกัด (เว็บไซต์ทางการ) / อยู่ในหน้า 6 ของเอกสาร
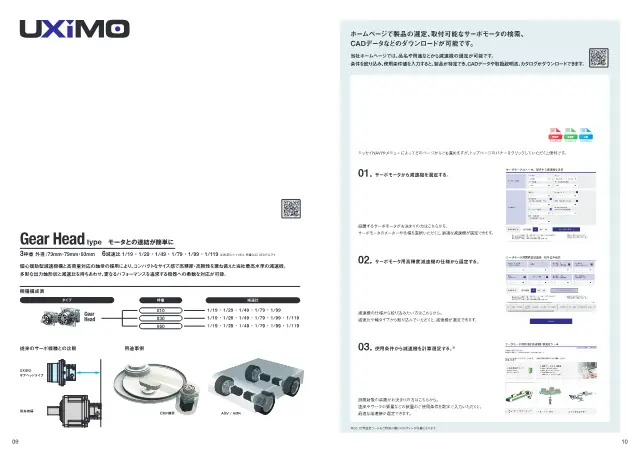
เกียร์ลดรอบที่ใช้กลไกลดรอบแบบการโคจรเยื้องศูนย์ มีความแข็งแกร่งสูงและความแม่นยำสูง และเชื่อมต่อกับมอเตอร์ได้ง่าย
ตรวจสอบล่าสุด: (วันที่ตรวจสอบเนื้อหากับเอกสารต้นทาง)
ภาพย่อของหน้าที่เกี่ยวข้องอ้างอิงจากเอกสาร ลิขสิทธิ์เป็นของ บริษัท นิสเซอิ จำกัดขอให้ระงับการแสดงข้อมูล
ข้อมูลจำเพาะ
| กำลังมอเตอร์ที่ใช้งาน | 100W~750W |
|---|---|
| อัตราทด | 1/19~1/119 |
| เส้นผ่านศูนย์กลางภายนอก | 73・79・93 mm |
วิธีเลือก เครื่องลดรอบ
ประเด็นที่ควรตรวจสอบเมื่อเลือก พร้อมค่าของผลิตภัณฑ์นี้ (UXiMO ประเภทเกียร์เฮด)
-
1. กำหนดอัตราทดจากความเร็วรอบและแรงบิดที่ต้องการ
ผลิตภัณฑ์นี้: อัตราทด 1/19~1/119ความเร็วรอบขาออกเท่ากับความเร็วรอบมอเตอร์หารด้วยอัตราทด และแรงบิดขาออกโดยประมาณเท่ากับอัตราทดคูณด้วยค่าประสิทธิภาพการถ่ายทอดกำลัง (หักส่วนสูญเสียออก) ให้หาความเร็วรอบและแรงบิดที่ฝั่งโหลดต้องการก่อน แล้วเลือกอัตราทดที่ตอบโจทย์ทั้งสองค่า
-
2. เผื่อระยะของแรงบิดขาออกที่อนุญาต
ตรวจสอบว่าแรงบิดพิกัดของเพลาขาออกสูงกว่าแรงบิดโหลด และเนื่องจากขณะเริ่มและหยุดเครื่องจะมีแรงบิดเกินพิกัด จึงต้องเทียบกับแรงบิดพีคที่อนุญาตขณะสตาร์ทและหยุด (เทียบเป็นร้อยละของพิกัด เช่น มีผลิตภัณฑ์ที่ 350%)
-
3. ตรวจสอบกำลังของมอเตอร์ที่ใช้ประกอบ
ผลิตภัณฑ์นี้: กำลังมอเตอร์ที่ใช้งาน 100W~750Wลดรอบแต่ละรุ่นมีกำลังมอเตอร์ที่ติดตั้งได้กำหนดไว้ หากมอเตอร์มีขนาดใหญ่เกินไป แรงบิดหลังลดรอบอาจเกินค่าที่อนุญาต จึงควรเลือกให้อยู่ในช่วงขนาดมอเตอร์ที่ใช้ได้ และตรวจความเข้ากันของหน้าแปลนยึด
-
4. แบ็คแลชที่เหมาะกับความแม่นยำในการระบุตำแหน่ง
แบ็คแลชคือระยะฝืดในทิศทางการหมุนของเพลาขาออก มีหน่วยเป็นอาร์กมินิต (1/60 องศา) สำหรับการระบุตำแหน่งและการเคลื่อนที่ไปกลับ ค่ายิ่งน้อยยิ่งได้เปรียบ โดยมีผลิตภัณฑ์ให้เลือกตั้งแต่ 1 อาร์กมินิตและ 3 อาร์กมินิต และมีรุ่นที่ไม่มีแบ็คแลชด้วยทราซชันไดรฟ์
-
5. เลือกประเภทเพลาให้เหมาะกับผังเครื่อง
การเลือกแบบคอนเซนทริก ขนาน หรือตั้งฉากจะเปลี่ยนการจัดวางภายในเครื่อง แบบตั้งฉากช่วยลดความลึกเมื่อติดตั้งในแนวมุมฉาก ส่วนเพลากลวงสามารถสอดเพลาของอุปกรณ์คู่กันเข้าไปได้โดยตรง ควรตรวจสอบด้วยว่าเป็นการติดตั้งแบบขาหรือแบบหน้าแปลน
-
6. ข้อจำกัดของความเร็วรอบขาเข้าและขนาดภายนอก
ผลิตภัณฑ์นี้: เส้นผ่านศูนย์กลางภายนอก 73・79・93 mmในการทำงานความเร็วสูง ให้ตรวจสอบว่าไม่เกินความเร็วรอบขาเข้าสูงสุดชั่วขณะ (เช่น 7000 รอบต่อนาที) และตรวจให้เส้นผ่านศูนย์กลางภายนอกพอดีกับพื้นที่ติดตั้ง รวมทั้งเทียบว่าสามารถเปลี่ยนแทนของเดิมได้ด้วยขนาดเดียวกันหรือไม่ตั้งแต่ขั้นตอนออกแบบ
คำแนะนำนี้จัดทำโดย AI จากเอกสารและรายการสเปกของผลิตภัณฑ์ที่แสดง
รายละเอียดผลิตภัณฑ์
ด้วยกลไกลดรอบแบบการโคจรเยื้องศูนย์และแบริ่งที่รองรับแรงกระทำสูง ทำให้มีความแม่นยำสูงและความแข็งแกร่งสูงในขนาดที่กะทัดรัด มีรูปแบบปลายเพลาเอาต์พุตและอัตราทดให้เลือกหลากหลาย มีเฟรมเบอร์ 010, 030 และ 050 ให้เลือก
คุณสมบัติเด่น
- ความแม่นยำสูงและความแข็งแกร่งสูงจากกลไกลดรอบแบบการโคจรเยื้องศูนย์
- รองรับแรงกระทำสูง
- รูปแบบปลายเพลาเอาต์พุตหลากหลาย
การใช้งาน
- อุปกรณ์ CMP
- AGV・AMR
- แกนเคลื่อนที่ของหุ่นยนต์
- โต๊ะหมุน
คำถามที่พบบ่อย
- Q. UXiMO ประเภทเกียร์เฮด (ไม่ระบุรุ่น) สามารถใช้ในงานประเภทใดได้บ้าง
- A. สามารถใช้ได้กับอุปกรณ์ CMP, AGV・AMR, แกนเคลื่อนที่ของหุ่นยนต์ และโต๊ะหมุน เป็นต้น
- Q. UXiMO ประเภทเกียร์เฮดรองรับมอเตอร์ขนาดกำลังไฟฟ้าใดบ้าง
- A. รองรับมอเตอร์ที่มีกำลังไฟฟ้าตั้งแต่ 100W ถึง 750W
- Q. UXiMO ประเภทเกียร์เฮดมีช่วงอัตราทดและขนาดเส้นผ่านศูนย์กลางภายนอกเท่าใด
- A. มีอัตราทดตั้งแต่ 1/19 ถึง 1/119 และเส้นผ่านศูนย์กลางภายนอก 73, 79 และ 93 mm มีเฟรมเบอร์ 010, 030 และ 050 ให้เลือก
- Q. กลไกการลดรอบและคุณสมบัติเด่นของ UXiMO ประเภทเกียร์เฮดเป็นอย่างไร
- A. ใช้กลไกลดรอบแบบการโคจรเยื้องศูนย์และแบริ่งที่รองรับแรงกระทำสูง ทำให้มีขนาดกะทัดรัดแต่มีความแม่นยำสูงและความแข็งแกร่งสูง มีพิกัดแรงกระทำสูงและรูปแบบปลายเพลาเอาต์พุตหลากหลาย
จัดทำโดย AI จากเนื้อหาในเอกสารต้นทาง
เอกสารต้นทาง
ผลิตภัณฑ์ใกล้เคียง (ผู้ผลิตรายอื่น)
แสดงผลิตภัณฑ์ เครื่องลดรอบ เรียงตามความใกล้เคียงของสเปกและการใช้งาน
-
เครื่องลดรอบ
ทราคชันไดรฟ์ยูนิต (แบบคอมแพกต์)
เป็นตัวลดความเร็วที่ให้ความสำคัญกับการออกแบบที่กะทัดรัดมากกว่าแบบแบ็กแลช โดยใช้บุชภายในลูกกลิ้งดาวเคราะห์
บริษัท เจเทกต์ จำกัด
-
เครื่องลดรอบ
ทราคชันไดรฟ์ยูนิต (ชนิดไม่มีแบ็คแลช)
ตัวลดความเร็วความแม่นยำสูงที่ถ่ายทอดกำลังด้วยการสัมผัสแบบกลิ้งระหว่างลูกกลิ้ง ใช้ลูกปืนลูกกลิ้งแบบสองแถวภายในลูกกลิ้งดาวเคราะห์เพื่อกำจัดแบ็คแลช ลดการแกว่งของการหมุน เสียงรบกวนและการสั่นสะเทือน
บริษัท เจเทกต์ จำกัด
-
เซอร์โวมอเตอร์
SIMOTICS S-1FK2 เซอร์โวมอเตอร์
เซอร์โวมอเตอร์ซิงโครนัสกำลังไฟฟ้า 0.05–0.75 kW ใช้งานร่วมกับ SINAMICS S210 มีรุ่นความสูงแกน 20, 30 และ 40 mm แบบ HD และ CT
ซีเมนส์
-
ตัวควบคุมการเคลื่อนที่
ドライバユニット Model EDD
รุ่น: EDD
ไดรเวอร์ยูนิต Model EDD ที่มีฟังก์ชันควบคุมตำแหน่งในตัว สำหรับขับเคลื่อน Megatorque Motor สามารถตั้งค่าได้ด้วยซอฟต์แวร์เฉพาะ
NSK
ผลิตภัณฑ์อื่นจาก บริษัท นิสเซอิ จำกัด
ดูทั้งหมด →-
เครื่องลดรอบ
เกียร์ลดรอบความแม่นยำสูงขนาดกะทัดรัดสำหรับมอเตอร์เซอร์โว ชนิด APG
เกียร์ลดรอบแบบดาวเคราะห์สำหรับติดตั้งกับมอเตอร์เซอร์โว มีขนาดเล็กและรองรับการจัดวางแบบแกนขนาน ให้ทั้งความเร็วสูง แรงบิดสูง และประสิทธิภาพสูงควบคู่กัน
บริษัท นิสเซอิ จำกัด
-
เครื่องลดรอบ
กล่องลดความเร็วความแม่นยำสูงขนาดกะทัดรัดสำหรับเซอร์โวมอเตอร์ ประเภท AFC
กล่องลดความเร็วแบบแกนตั้งฉากที่มีทั้งแกนกลวงและแกนทึบ ติดตั้งในแนวตั้งฉากกับเครื่องจักร
บริษัท นิสเซอิ จำกัด
-
เครื่องลดรอบ
ตัวลดความเร็วความแม่นยำสูงสำหรับมอเตอร์เซอร์โว ซีรีส์ AG3
ตัวลดความเร็วแบบแกนขนานความแม่นยำสูงสำหรับมอเตอร์เซอร์โว สามารถเลือกการติดตั้งแบบขาตั้งหรือแบบหน้าแปลน
บริษัท นิสเซอิ จำกัด
-
เครื่องลดรอบ
เซอร์โวมอเตอร์ความแม่นยำสูงชนิดลดความเร็วรอบ ประเภท AH2
เกียร์ลดความเร็วรอบความแม่นยำสูงสำหรับเซอร์โวมอเตอร์ ชนิดติดตั้งแบบขาตั้ง มีแกนตั้งฉาก
บริษัท นิสเซอิ จำกัด
-
เครื่องลดรอบ
เกียร์ลดรอบความแม่นยำสูงสำหรับเซอร์โวมอเตอร์ รุ่น AF3
เกียร์ลดรอบความแม่นยำสูงสำหรับเซอร์โวมอเตอร์แบบเพลากลวงร่วมแกนและเพลาตันร่วมแกน สามารถเลือกค่าความแม่นยำแบ็คแลช 1 ลิปดาหรือ 3 ลิปดาได้
บริษัท นิสเซอิ จำกัด
-
เครื่องลดรอบ
เกียรลดรอบความแม่นยำสูงสำหรับเซอร์โวมอเตอร์ ชนิด APG (แกนขนาน)
เกียรลดรอบแบบแกนขนานขนาดกะทัดรัดและความแม่นยำสูงสำหรับเซอร์โวมอเตอร์ มี 30 รุ่นที่จัดส่งภายในวันทำการถัดไป
บริษัท นิสเซอิ จำกัด