Pilote Megatorque Motor EGC
Référence M-EGC-50ABE01 / Megatorque Motor ドライバ EGC / NSK (Site officiel) / Figure en page 2 du document
Pilote compatible EtherCAT pour moteurs à entraînement direct, avec une capacité nominale de 50 A, destiné aux moteurs de grande taille.
Dernière vérification: (date de vérification du contenu dans le document source)
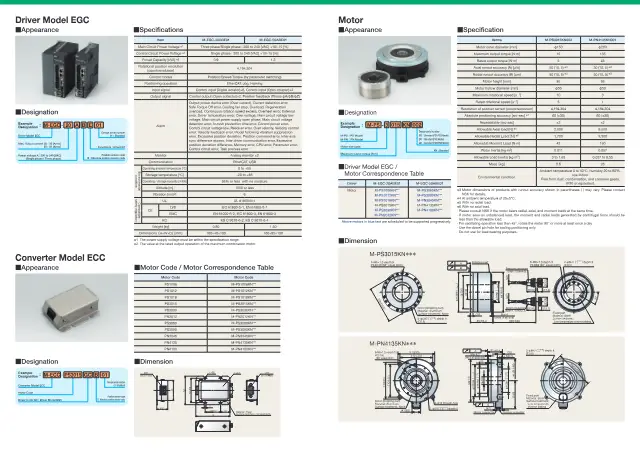
Image réduite de la page concernée, extraite du document. Les droits d'auteur appartiennent à NSK.Demander le retrait
Caractéristiques
| courant de sortie maximal | 50 Arms |
|---|---|
| Tension d'alimentation du circuit principal | 200 à 240 (monophasé/triphasé) VAC |
| Tension d'alimentation du circuit de commande | 200 à 240 (monophasé) VAC |
| Capacité de l'alimentation | 1.3 kVA |
| Résolution de détection de position | 4,194,304 count/revolution |
| Température ambiante d'utilisation | 0 à 55 ℃ |
| Masse | 1.50 kg |
| Dimensions hors tout (H×L×P) | 160×85×130 mm |
Comparatif des références de la série Megatorque Motor ドライバ EGC
Comparez les caractéristiques de 2 références de la même série.
| Référence | Tension d'alimentation du circuit principal | courant de sortie maximal | Résolution de détection de position | Tension d'alimentation du circuit de commande | Capacité de l'alimentation | Température ambiante d'utilisation | Dimensions hors tout (H×L×P) | Masse |
|---|---|---|---|---|---|---|---|---|
| M-EGC-20ABE01 | 200 à 240 (monophasé/triphasé) VAC | 20 Arms | 4,194,304 count/revolution | 200 à 240 (monophasé) VAC | 0.9 kVA | 0 à 55 ℃ | 160×40×130 mm | 0.80 kg |
| M-EGC-50ABE01 Ce produit | 200 à 240 (monophasé/triphasé) VAC | 50 Arms | 4,194,304 count/revolution | 200 à 240 (monophasé) VAC | 1.3 kVA | 0 à 55 ℃ | 160×85×130 mm | 1.50 kg |
Guide de choix : Variateur de servomoteur CA
Points à vérifier lors du choix, avec les valeurs de ce produit (M-EGC-50ABE01).
-
1. Vérifier la puissance du moteur associé
Les variateurs sont déclinés par puissance de moteur applicable et la plupart sont réservés à une série de moteurs spécifique. Vérifiez que la référence et la puissance du moteur indiquées dans le tableau de combinaison correspondent. Certains modèles sont conçus spécifiquement pour les moteurs à entraînement direct, il faut donc également contrôler la compatibilité de la série.
-
2. Adapter le variateur à la charge selon le courant nominal et le courant maximal
Ce produit: courant de sortie maximal 50 ArmsLe courant de sortie nominal détermine le fonctionnement en régime continu, tandis que le courant de sortie maximal détermine le couple instantané lors des accélérations et décélérations. Les produits répertoriés présentent un courant de sortie maximal compris entre 20 et 50 Arms. À partir du cycle de fonctionnement, calculez le couple de crête et le couple efficace requis, puis vérifiez que les deux valeurs de courant sont suffisantes.
-
3. Faire correspondre la tension et le nombre de phases de l'alimentation de puissance
Ce produit: Tension d'alimentation du circuit principal 200 à 240 (monophasé/triphasé) VACLes spécifications d'entrée varient selon le modèle : monophasé 200 à 240 V, triphasé 200 V, type basse tension 24 V ou 48 V CC, etc. Vérifiez que la tension et le nombre de phases de l'alimentation de l'installation correspondent, ou que le modèle accepte à la fois le monophasé et le triphasé. Contrôlez également que la capacité d'alimentation requise (0,9 à 1,3 kVA pour les produits répertoriés) est disponible sur l'installation.
-
4. Vérifier la norme de communication supérieure et le cycle de communication
Les normes prises en charge, telles qu'EtherCAT, PROFINET ou SV-NET, sont définies pour chaque modèle et doivent être identiques à celles du contrôleur supérieur. Pour un fonctionnement synchronisé multiaxe, vérifiez également que le cycle de communication (par exemple 250 µs ou moins avec PROFINET IRT) répond aux exigences de la période de commande.
-
5. Fréquence d'entrée et résolution des impulsions de consigne
Lorsque la commande s'effectue par train d'impulsions, calculez si la fréquence d'entrée maximale (8 à 500 kHz pour les produits répertoriés) permet d'atteindre la vitesse et la résolution requises. La résolution de détection de position du codeur (par exemple 4 194 304 comptes/tour) influe sur la précision de positionnement et la régularité à basse vitesse.
-
6. Dimensions d'installation dans l'armoire et fonctions de sécurité
Pour l'intégration dans une armoire de commande, vérifiez les dimensions hors tout, la masse (0,8 à 21 kg pour les produits répertoriés) et la température ambiante d'utilisation. Pour les équipements soumis à des exigences de normes de sécurité, vérifiez également la présence intégrée de la fonction Safe Torque Off (coupure du couple) et d'un filtre CEM intégré.
Ce guide a été rédigé par une AI à partir des documents et des caractéristiques des produits référencés.
Variateur de servomoteur CA : présentation et tous les produits
Description
Pilote compatible EtherCAT destiné au contrôle des Megatorque Motor. Le contrôle de position, de vitesse et de couple s'effectue par commutation de paramètres, et la résolution de détection de position atteint 4 194 304 impulsions/tour. Version à fort courant, avec une sortie de 50 Arms.
Points forts
- Compatible EtherCAT : commande intégrée de plusieurs moteurs et fonctionnement synchrone à grande vitesse
- Résolution de détection de position de 4 194 304 impulsions/tour
- Sortie à fort courant de 50 Arms
Applications
- Équipements de fabrication de semi-conducteurs
- Équipements d'inspection de composants électroniques
FAQ
- Q. Quelles plages de tension d'alimentation le M-EGC-50ABE01 prend-il en charge pour le circuit principal et le circuit de commande ?
- A. La tension d'alimentation du circuit principal est de 200 à 240 VAC (monophasé/triphasé), et celle du circuit de commande de 200 à 240 VAC (monophasé).
- Q. Quels sont le courant de sortie maximal et la puissance d'alimentation du M-EGC-50ABE01 ?
- A. Le courant de sortie maximal est de 50 Arms et la puissance d'alimentation de 1,3 kVA.
- Q. Quelle est la résolution de détection de position du pilote Megatorque Motor EGC ?
- A. La résolution de détection de position est de 4 194 304 impulsions/tour (4 194 304 count/revolution).
- Q. Quels modes de commande et protocoles de communication le M-EGC-50ABE01 prend-il en charge ?
- A. Il est compatible EtherCAT et permet le contrôle de position, de vitesse et de couple par commutation de paramètres. EtherCAT permet la commande intégrée de plusieurs moteurs et un fonctionnement synchrone à grande vitesse.
- Q. Dans quelles applications le M-EGC-50ABE01 est-il utilisé ?
- A. Il est indiqué pour les équipements de fabrication de semi-conducteurs et les équipements d'inspection de composants électroniques.
Rédigé par une AI à partir du contenu des documents sources.
Documents sources
Produits similaires (autres fabricants)
Produits de la catégorie Variateur de servomoteur CA, classés par similarité de caractéristiques et d'applications.
-
Variateur de servomoteur CA
Valise d'entraînement SINAMICS S210
Système de démonstration compact pour l'entraînement permettant de présenter et de tester les fonctions de l'entraînement servo SINAMICS S210.
Siemens
-
Variateur de servomoteur CA
SINAMICS S210 servoentraînement
Servoentraînement mono-axe pour servomoteurs SIMOTICS S-1FK2. Puissance de 0,1 à 0,75 kW, alimentation 200 à 240 V 1AC, compatible PROFINET et connexion par câble unique.
Siemens
-
Variateur de servomoteur CA
Variateur de servomoteur CA TAD8810 Series
Variateur de servomoteur CA de type basse tension, associé aux moteurs de la série TBL-II et piloté par communication SV-NET.
Tamagawa Seiki Co., Ltd.
Autres produits de NSK
Tout voir →-
Variateur de servomoteur CA
Pilote Megatorque Motor EGC
Référence: M-EGC-20ABE01
Pilote compatible EtherCAT pour moteurs à entraînement direct Megatorque Motor, d'une intensité nominale de 20 A, avec alimentation d'entrée monophasée ou triphasée de 200 à 240 VAC.
NSK
-
Roulements à éléments roulants
Roulement pour gyroscope
Roulement à billes de précision de petit diamètre utilisé pour l'axe du rotor et les axes du cardan d'un gyroscope. Son faible couple de démarrage et sa rotation stable sont ses principaux atouts ; la cage et la graisse sont conçues pour limiter les variations.
NSK
-
Roulements à rouleaux cylindriques
Roulement RCC (roulement à rouleaux cylindriques double rangée étanche pour boîte d'essieu de véhicule ferroviaire)
Roulement à rouleaux cylindriques double rangée étanche, sous forme d'unité, destiné aux boîtes d'essieu de véhicules ferroviaires. Équipé de joints aux deux extrémités et rempli de graisse longue durée, il améliore la maintenabilité et la fiabilité du produit.
NSK
-
Roulements à insert
Roulement à triple joint UC2 (pour unité à roulement à billes à vis de serrage)
Roulement à triple joint pour unité à roulement à billes. Les joints à trois lèvres résistent à la poussière et aux boues, ce qui allonge la durée de vie et espace les intervalles de maintenance.
NSK
-
Roulements à insert
Roulement à triple joint série REL2 (pour unités à roulement à bague excentrique de blocage)
Roulement à triple joint pour unités à roulement dotées d'une bague excentrique de blocage. Haute étanchéité à la poussière et à l'eau, longue durée de vie.
NSK
-
Moteur à entraînement direct
Megatorque Motor PS Model
Moteur à entraînement direct qui pilote la charge directement, sans engrenage ni autre transmission. Utilisé avec l'unité d'entraînement EDD, il existe en plusieurs tailles, avec un diamètre extérieur d'environ 100 à 300 mm.
NSK