Reductor de alta precisión para servomotores, tipo AF3
GTR / Nissei Co., Ltd. (Sitio web oficial) / Publicado en la página 5 del documento
Reductor de alta precisión para servomotores, de eje hueco concéntrico y eje macizo concéntrico. La precisión de juego angular puede seleccionarse entre 1 minuto y 3 minutos.
Última verificación: (fecha en que se verificó el contenido con el documento de origen)
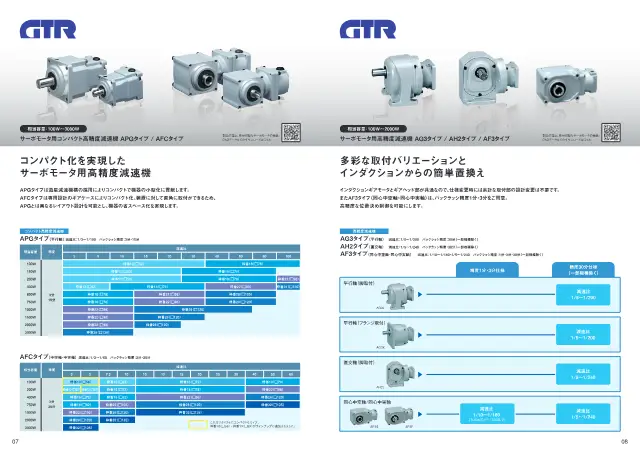
Se reproduce una imagen reducida de la página correspondiente del documento. Los derechos de autor pertenecen a Nissei Co., Ltd..Solicitar la retirada
Especificaciones
| Capacidad de motor aplicable | 100W~2000W |
|---|---|
| Relación de reducción | 1/10 a 1/180 (hasta 1/120 solo para 100 W), 1/5 a 1/240 |
| Juego (backlash) | 1 min · 3 min · 30 min (excepto algunos modelos) |
Comparativa de modelos de GTR
Compare por especificaciones 5 modelos de la misma serie.
| Referencia | Relación de reducción | Capacidad de motor aplicable | Juego (backlash) | Velocidad de entrada máxima instantánea | Par máximo admisible en arranque y parada |
|---|---|---|---|---|---|
| サーボモータ用コンパクト高精度減速機 AFCタイプ | 1/3~1/60 | 100W~3000W | 3 min · 30 min | 7000 r/min | Máximo 350 % |
| サーボモータ用コンパクト高精度減速機 APGタイプ | 1/3~1/100 | 100W~3000W | 3 min · 15 min | 7000 r/min | Máximo 350 % |
| サーボモータ用高精度減速機 AF3タイプ Este producto | 1/10 a 1/180 (hasta 1/120 solo para 100 W), 1/5 a 1/240 | 100W~2000W | 1 min · 3 min · 30 min (excepto algunos modelos) | — | — |
| サーボモータ用高精度減速機 AG3タイプ | 1/5~1/200 | 100W~2000W | 30 min (excepto algunos modelos) | — | — |
| サーボモータ用高精度減速機 AH2タイプ | 1/5~1/240 | 100W~2000W | 30 min (excepto algunos modelos) | — | — |
Cómo elegir Reductor de velocidad
Aspectos que conviene revisar en la selección, con los valores de este producto (Reductor de alta precisión para servomotores, tipo AF3).
-
1. Determinar la relación de reducción a partir de la velocidad y el par necesarios
Este producto: Relación de reducción 1/10 a 1/180 (hasta 1/120 solo para 100 W), 1/5 a 1/240La velocidad de salida es la velocidad de rotación del motor dividida por la relación de reducción, y el par de salida es aproximadamente igual a la relación de reducción multiplicada por el par de entrada (descontando la eficiencia de transmisión). Primero se calculan la velocidad de rotación y el par requeridos en el lado de la carga, y después se elige una relación de reducción que cumpla ambos.
-
2. Dejar margen en el par de salida admisible
Se comprueba que el par nominal del eje de salida supere el par de carga. Durante el arranque y la parada se aplican pares superiores al nominal, por lo que también se contrasta el par máximo admisible en arranque y parada (expresado en porcentaje del nominal; por ejemplo, hay productos con 350 %).
-
3. Verificar la capacidad del motor acoplado
Este producto: Capacidad de motor aplicable 100W~2000WCada reductor tiene una potencia de motor de montaje determinada. Si la capacidad del motor es excesiva, el par tras la reducción puede superar el valor admisible, por lo que se elige dentro del rango de potencia de motor aplicable y se comprueba también la compatibilidad de la brida de montaje.
-
4. Juego de holgura según la precisión de posicionamiento
Este producto: Juego (backlash) 1 min · 3 min · 30 min (excepto algunos modelos)El juego (backlash) es la holgura en el sentido de rotación del eje de salida y se expresa en minutos (1/60 de grado). En posicionamiento y movimientos alternativos, cuanto menor sea, más favorable es; hay productos seleccionables de 1 minuto o 3 minutos, y también modelos de cero juego basados en accionamiento por tracción.
-
5. Elegir el tipo de eje según la distribución del equipo
La elección entre eje concéntrico, paralelo u ortogonal cambia la disposición dentro del equipo. El eje ortogonal permite reducir la profundidad gracias al montaje en ángulo recto, y el eje hueco permite insertar directamente el eje de la pieza acoplada. También se verifica si el montaje es por patas o por brida.
-
6. Restricciones de velocidad de entrada y dimensiones exteriores
En funcionamiento a alta velocidad se verifica que no se supere la velocidad máxima instantánea de entrada (por ejemplo, 7000 r/min). Además, en la fase de diseño se comprueba que el diámetro exterior quepa en el espacio de instalación y si puede sustituirse por un producto existente con las mismas dimensiones.
Esta guía ha sido elaborada por AI a partir de la documentación y las especificaciones de los productos publicados.
Descripción
Disponible en eje hueco concéntrico (AF3S) y eje macizo concéntrico (AF3F). Cuenta con especificaciones de precisión de juego angular de 1 minuto y 3 minutos, y es compatible con control de posicionamiento de alta precisión.
Características
- Especificaciones de juego angular de 1 minuto y 3 minutos
- Dos tipos: eje hueco concéntrico y eje macizo concéntrico
Aplicaciones
- Máquinas herramienta
- Robots industriales
- Dispositivos de posicionamiento
Preguntas frecuentes
- Q. ¿Qué tipos y precisiones de juego angular se pueden elegir en la serie GTR, tipo AF3 (AF3S y AF3F)?
- A. Existen dos tipos: eje hueco concéntrico (AF3S) y eje macizo concéntrico (AF3F). La precisión de juego angular puede ser de 1 minuto o 3 minutos.
- Q. ¿Cuál es el rango de capacidad de motor aplicable y de relación de reducción del tipo AF3?
- A. La capacidad de motor aplicable va de 100 W a 2000 W. La relación de reducción va de 1/10 a 1/180 (solo para 100 W, hasta 1/120) y de 1/5 a 1/240.
- Q. ¿Existen modelos del tipo AF3 con juego angular de 30 minutos?
- A. El juego angular es de 1 minuto, 3 minutos o 30 minutos. No obstante, algunos modelos están excluidos.
- Q. ¿Para qué aplicaciones es adecuado el tipo AF3, como máquinas herramienta o robots industriales?
- A. Se utiliza en máquinas herramienta, robots industriales y dispositivos de posicionamiento. Dispone de especificaciones de precisión de juego angular de 1 minuto y 3 minutos, y es compatible con control de posicionamiento de alta precisión.
Elaborado por AI a partir del contenido de los documentos de origen.
Documentos de origen
Productos similares (otros fabricantes)
Productos de Reductor de velocidad ordenados por similitud de especificaciones y aplicaciones.
-
Reductor de velocidad
Unidad de transmisión por tracción (tipo sin holgura)
Reductor de alta precisión que transmite potencia mediante contacto de rodadura entre rodillos. Emplea rodamientos de bolas de doble hilera dentro de los rodillos planetarios para eliminar la holgura y reducir la irregularidad de giro, el ruido y las vibraciones.
JTEKT Co., Ltd.
-
Reductor de velocidad
Unidad de tracción (tipo compacto)
Reductor que prioriza el diseño compacto frente al juego cero, con casquillo integrado en el rodillo planetario.
JTEKT Co., Ltd.
-
Controlador de movimiento
Unidad de accionamiento modelo EDD
Referencia: EDD
Unidad de accionamiento con función de posicionamiento integrada para accionar Megatorque Motor. Configurable mediante software dedicado.
NSK
-
Servomotor
Servomotor SIMOTICS S-1FK2
Servomotor síncrono de 0,05 a 0,75 kW para combinar con SINAMICS S210. Disponible en versiones HD y CT con alturas de eje de 20, 30 y 40 mm.
Siemens
Más productos de Nissei Co., Ltd.
Ver todo →-
Reductor de velocidad
Reductor compacto de alta precisión para servomotores tipo APG
Reductor planetario de montaje para servomotores. Compacto, con disposición de ejes paralelos, combina alta velocidad, alto par y alta eficiencia.
Nissei Co., Ltd.
-
Reductor de velocidad
Reductor compacto de alta precisión para servomotores tipo AFC
Reductor de eje ortogonal con eje hueco y eje macizo para servomotores. Se instala en ángulo recto respecto al equipo.
Nissei Co., Ltd.
-
Reductor de velocidad
Reductor de precisión para servomotores serie AG3
Reductor de precisión de eje paralelo para servomotores, disponible en versión de montaje por patas y de montaje por brida.
Nissei Co., Ltd.
-
Reductor de velocidad
Reductor de alta precisión para servomotor, tipo AH2
Reductor de alta precisión para servomotor de tipo con brida de montaje en pie y eje ortogonal.
Nissei Co., Ltd.
-
Reductor de velocidad
UXiMO Tipo Cabezal de Engranajes
Reductor de alta rigidez y alta precisión que emplea un mecanismo de reducción de oscilación excéntrica. Fácil acoplamiento con el motor.
Nissei Co., Ltd.
-
Reductor de velocidad
Reductor de alta precisión para servomotores tipo APG (eje paralelo)
Reductor compacto de alta precisión de eje paralelo para servomotores. 30 modelos admiten envío en el siguiente día hábil.
Nissei Co., Ltd.